Robot di động hai tay
XLeRobot, kit hai tay di động
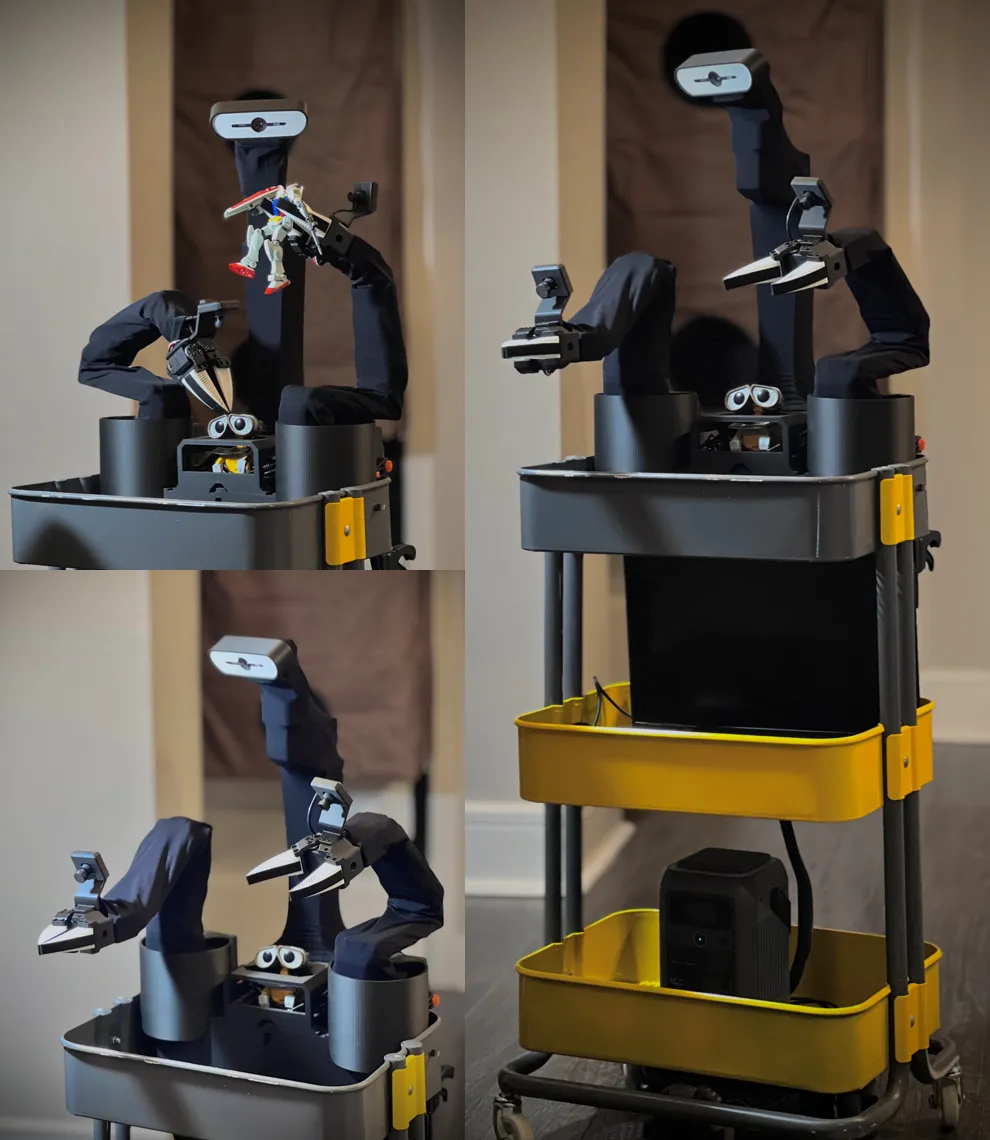
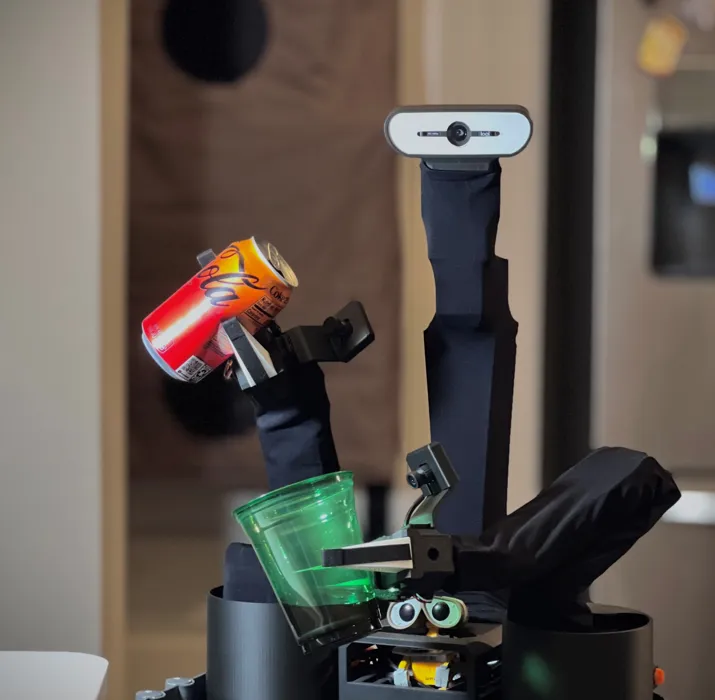
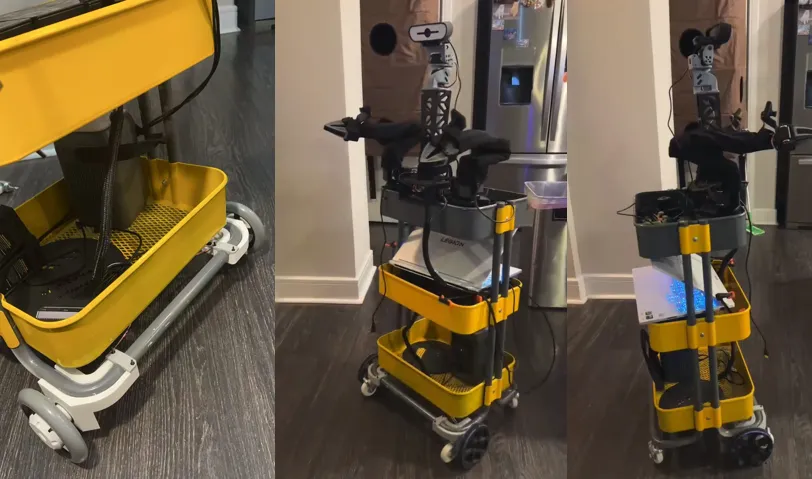
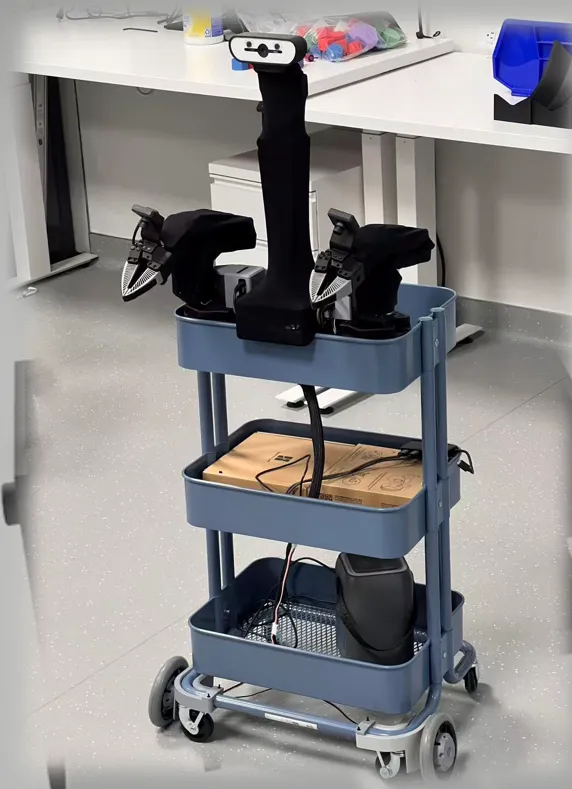
Robot di động hai tay mã nguồn mở: hai tay SO-101 và cột camera đặt trên xe đẩy ba tầng có bánh. Dùng cho bài toán vừa di chuyển vừa thao tác bằng hai tay, chạy trên LeRobot.
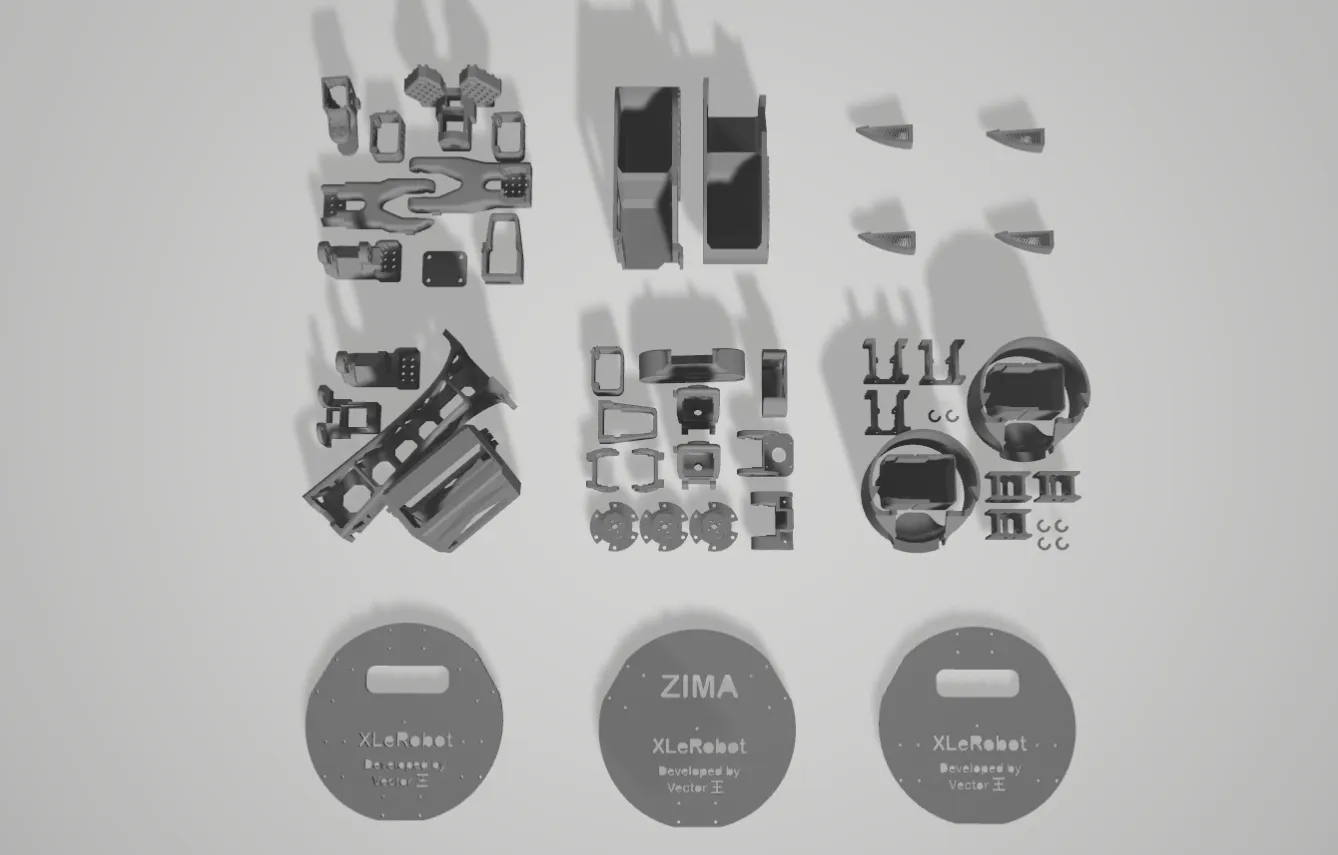
Trong hộp có gì
Servo
12V STS3215
x12
Arm servos
12V STS3215
x3
Base servos
12V STS3215
x2
Head servos
Cơ khí, điện và camera
4" omni wheel
x3
3D printed parts
1 bộ
Motor control board
x2
USB-C to DC 12V
x2
5264 servo wires
Hand camera
x2
Wrist
Head camera
x1
Head
Đang xác nhận với nhà cung cấp
Thông số ngắn
- 2 tay SO-101, mỗi tay 6 servo
- Đầu camera 2 DOF
- 17 servo Feetech STS3215 12V
- Đế 3 bánh omni (có bản 2 bánh)
- LeRobot, MuJoCo, ManiSkill
Lưu ý
- Đây là robot di động hai tay, không phải robot hình người.
- Kit của WowRobo không gồm pin (bộ lưu điện Anker SOLIX C300 hoặc tương đương) và xe đẩy IKEA RÅSKOG; hai món này khách tự mua thêm.
- Cần laptop chạy LeRobot; Raspberry Pi 5 là tuỳ chọn.
Danh sách chi tiếtBảng linh kiện, số lượng và nguồn
WowRobo không công bố danh sách chi tiết trong gói kit. Số lượng dưới đây theo BOM upstream (bản Basic, đế 3 bánh omni); dòng nào chưa rõ kit có kèm thì ghi "cần xác nhận".
| Tên | Số lượng | Ghi chú |
|---|---|---|
| Trong kit | ||
| STS3215 servo 12V | 17 | 12 cho hai tay, 3 cho đế, 2 cho đầu camera |
| 3D printed parts | 1 bộ (cần xác nhận) | Hai tay SO-101, đầu camera, gá đế |
| 4" omni wheel | 3 | Đế 3 bánh omni |
| Motor control board | 2 | Bo servo bus, nối laptop qua USB |
| Hand camera (USB) | 2 (cần xác nhận) | Camera cổ tay |
| Head camera | 1 (cần xác nhận) | Upstream dùng Logitech C920; có bản camera stereo hoặc RealSense |
| 5264 servo wires | cần xác nhận | Dây nối servo dài |
| USB-C to DC cable 12V | 2 (cần xác nhận) | Cấp nguồn bo điều khiển từ pin |
| USB-C / USB-A cables | cần xác nhận | Nối bo điều khiển với laptop |
| Cần chuẩn bị thêm | ||
| Power station (Anker SOLIX C300 hoặc tương đương) | 1 | Cần 2 cổng USB-C từ 60W; kit không gồm pin |
| IKEA RÅSKOG utility cart | 1 | Xe đẩy ba tầng làm thân robot; kit không gồm |
| Computer | 1 | Laptop chạy LeRobot, điều khiển và thu dữ liệu |
| Raspberry Pi 5 + microSD | tuỳ chọn | Nếu muốn robot tự chạy không cần laptop |
| Table clamp | 4 (cần xác nhận) | Theo BOM upstream |
| M3 screw set, M4×10 screws, tua vít, kìm cắt | 1 bộ | Upstream cần thêm 9 vít M4×10 để lắp bánh |
Nguồn (07/11/2026): BOM XLeRobot (readthedocs); Trang kit WowRobo (đọc dữ kiện).
Mã nguồn và tài liệu
Tài liệu tiếng Việt và giáo trình cho sản phẩm này đang được soạn.