Bàn tay robot
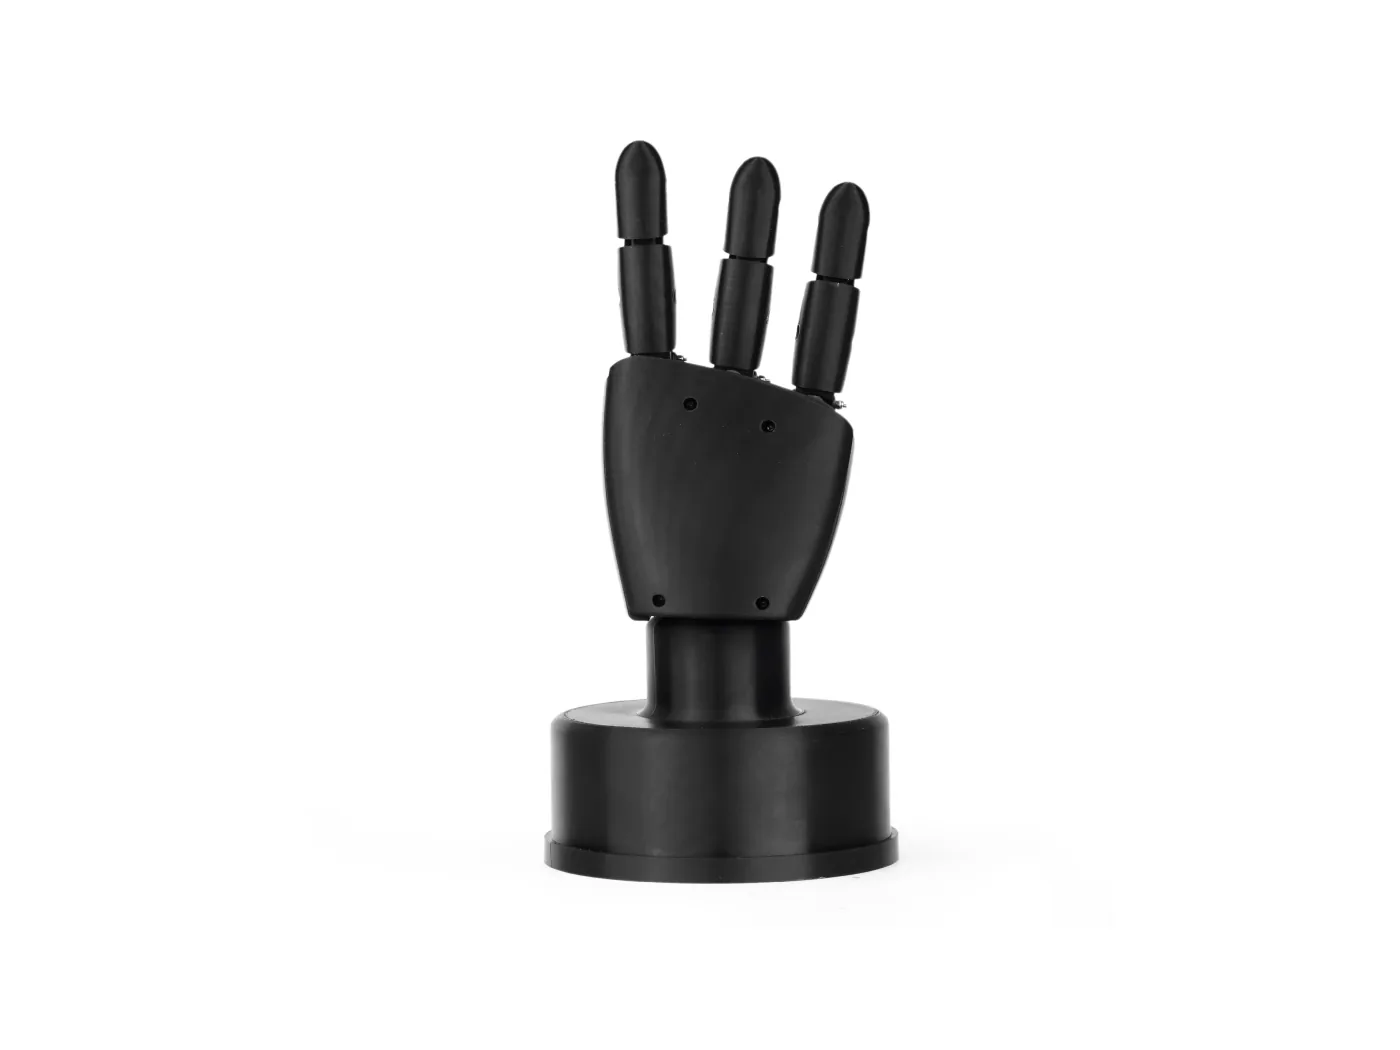
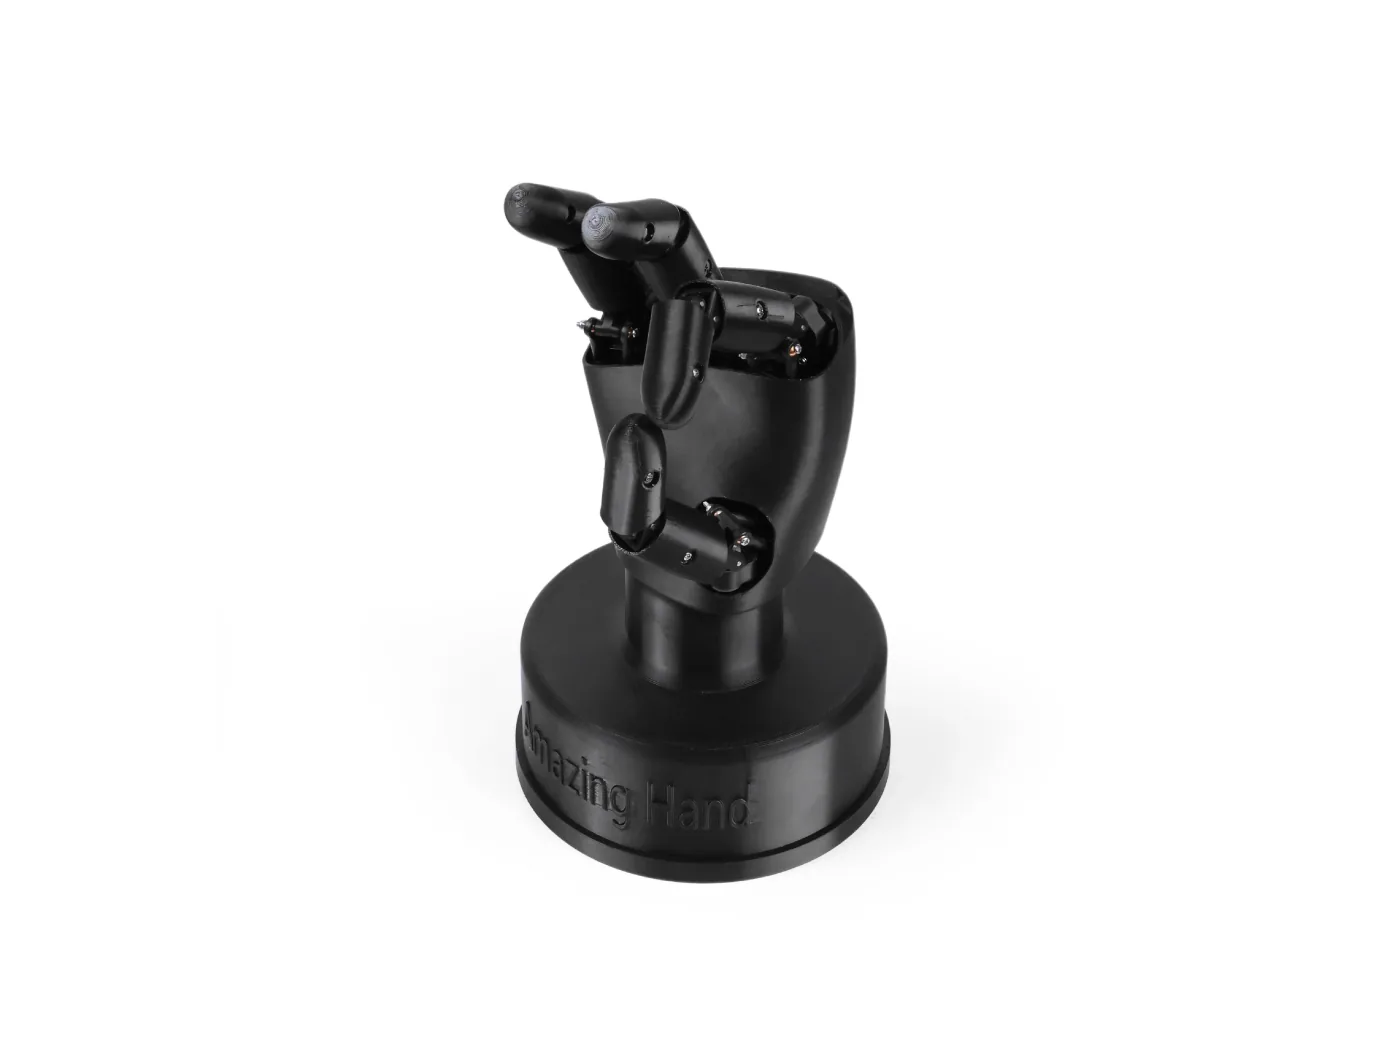
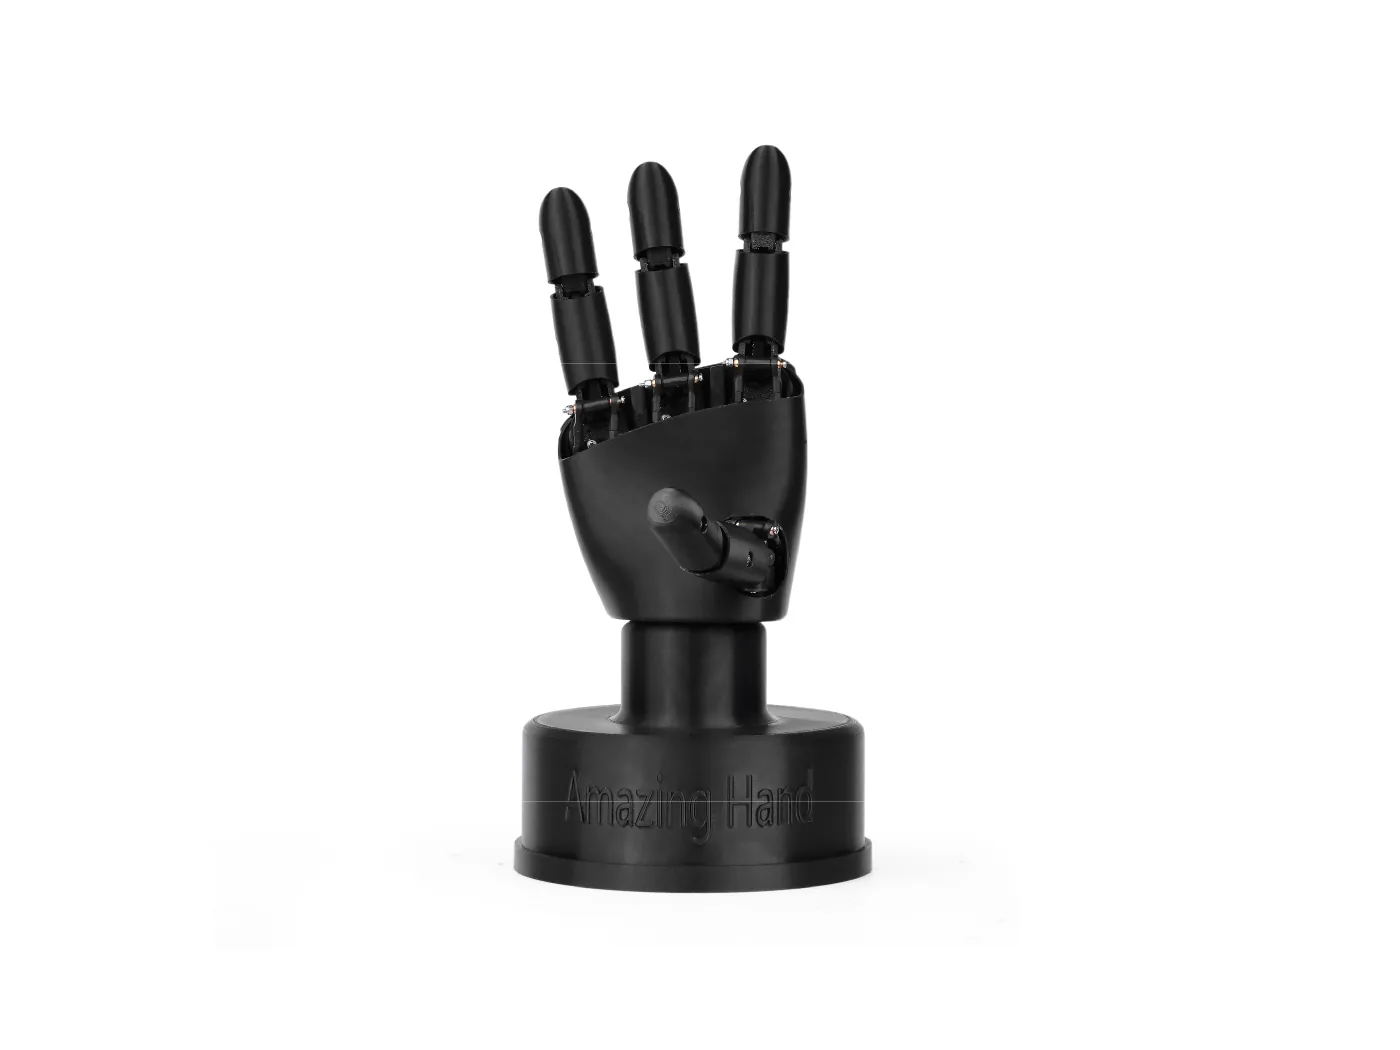
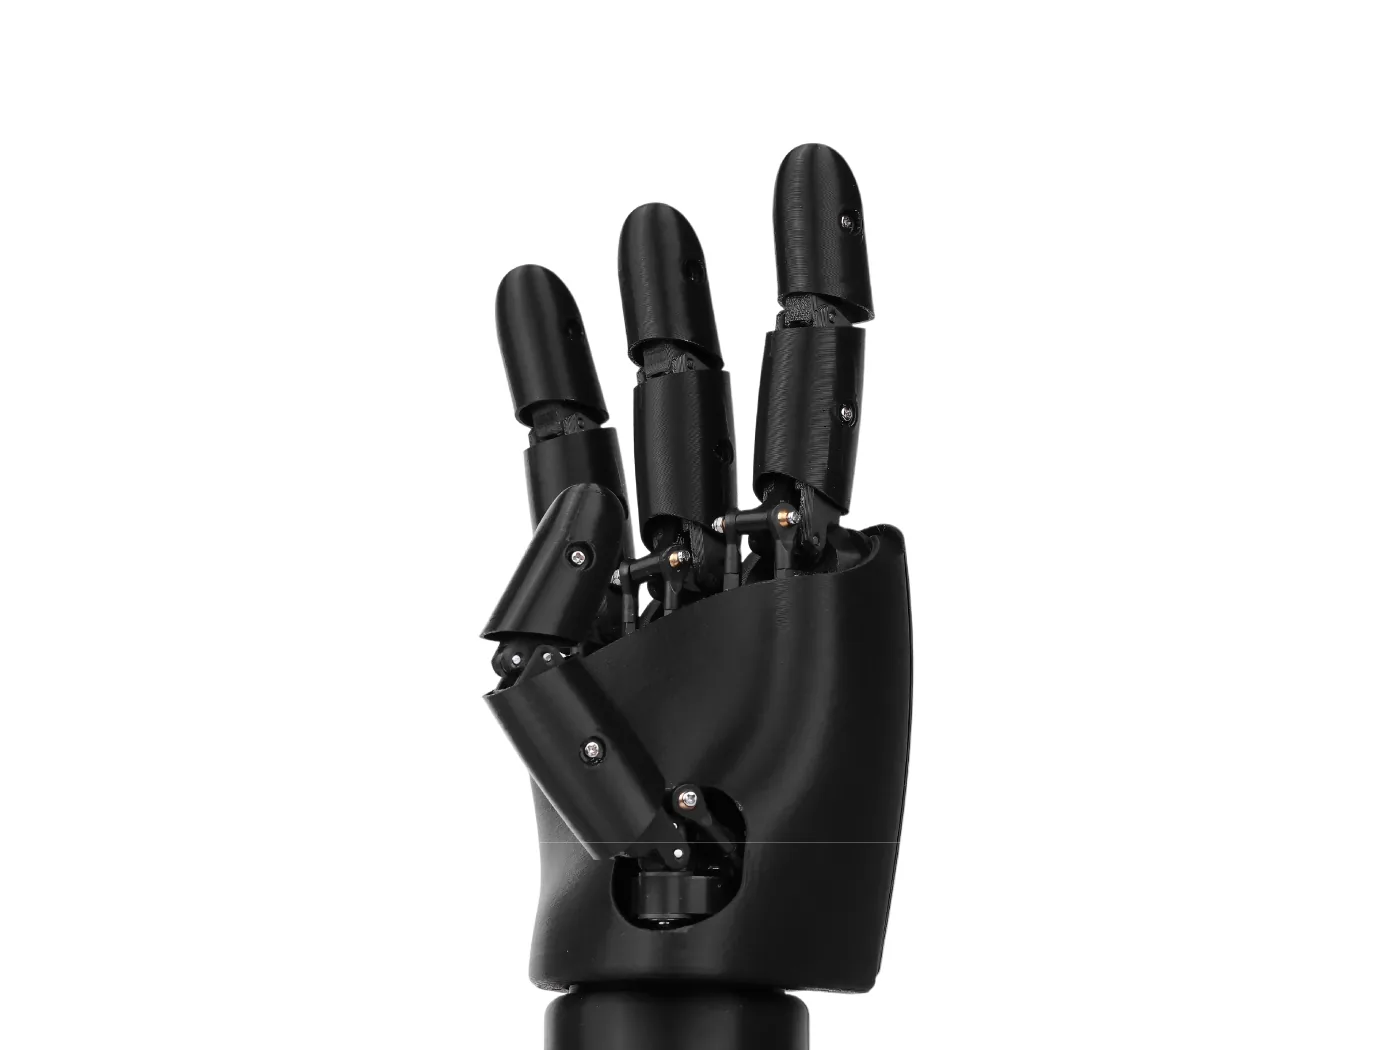
Amazing Hand (tay phải)
Bàn tay robot mã nguồn mở, in 3D được, dùng để học thao tác khéo léo. Có thể điều khiển cùng tay SO-ARM.
Trong hộp có gì
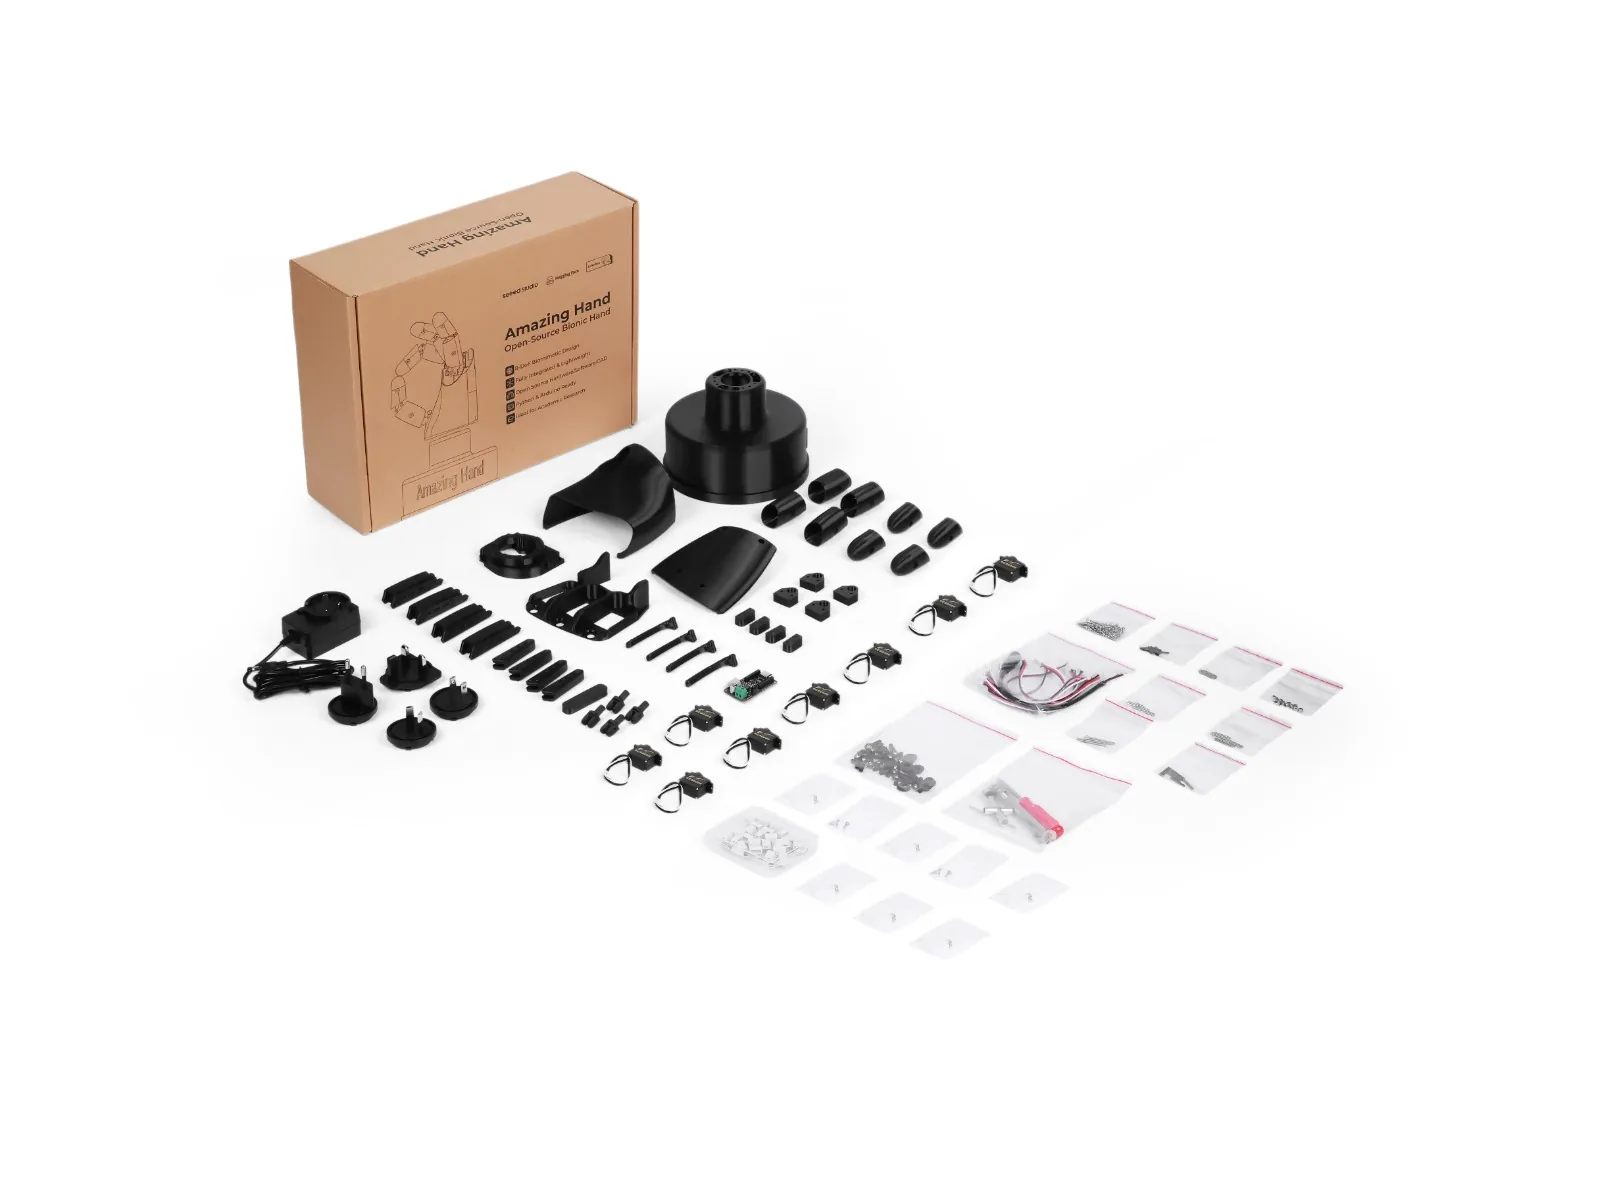
Bàn tay
Feetech SCS0009
x8
2 mỗi ngón
3D printed parts
1 bộ
Ball joint M2 L19
x16
M2 threaded rod 300mm
x1
Axis D2x10
x8
Axis D2x16
x8
Vít và bạc lót
Screw 2.5x6
x16
Screw 2.5x8
x30
Washer M2.5
x4
Bushing 6/8mm
x8
Thông số ngắn
- Tay robot mở
- In 3D được
- Bản tay phải
Lưu ý
- Bản tay trái có giá khác, liên hệ để được báo giá.
Danh sách chi tiếtBảng linh kiện, số lượng và nguồn
Trang Seeed không công bố danh sách đóng gói. Bảng dưới theo BOM upstream cho một bàn tay; việc kit Seeed có đủ từng dòng hay không cần xác nhận.
| Tên | Số lượng | Ghi chú |
|---|---|---|
| Trong kit | ||
| Feetech SCS0009 servo | 8 | 2 servo cho mỗi ngón, 4 ngón |
| Ball joint M2 L19 | 16 | Khớp cầu cho thanh nối |
| M2 threaded rod L300mm | 1 | Cắt thành các thanh nối |
| Axis D2x10 | 8 | Trục khớp ngón |
| Axis D2x16 | 8 | Trục khớp ngón |
| Bushing 6mm/8mm (GFM 0608-04) | 8 | Bạc lót |
| Thermoplastic screw 2.5x6 | 16 | Vít bắt nhựa |
| Thermoplastic screw 2.5x8 | 30 | Vít bắt nhựa |
| Washer M2.5, D8 mm | 4 | Long đền |
| 3D printed parts | 1 bộ | Vỏ mềm và khung ngón; upstream có file STL/STEP |
| Cần chuẩn bị thêm | ||
| Serial bus servo driver board (Waveshare) | 1 (cần xác nhận) | Cách điều khiển bằng Python. Cách khác: Arduino Mega + Feetech TTL Linker. Chưa rõ kit Seeed có kèm bo không |
| Power supply 5V 2A | 1 (cần xác nhận) | Upstream yêu cầu nguồn ngoài để cấp cho 8 servo |
| Computer | 1 | Chạy script Python hiệu chỉnh và demo |
Nguồn (07/11/2026): BOM Amazing Hand (Google Sheet trong README upstream); README pollen-robotics/AmazingHand.
Mã nguồn và tài liệu
Tài liệu tiếng Việt và giáo trình cho sản phẩm này đang được soạn.