Robot hình người
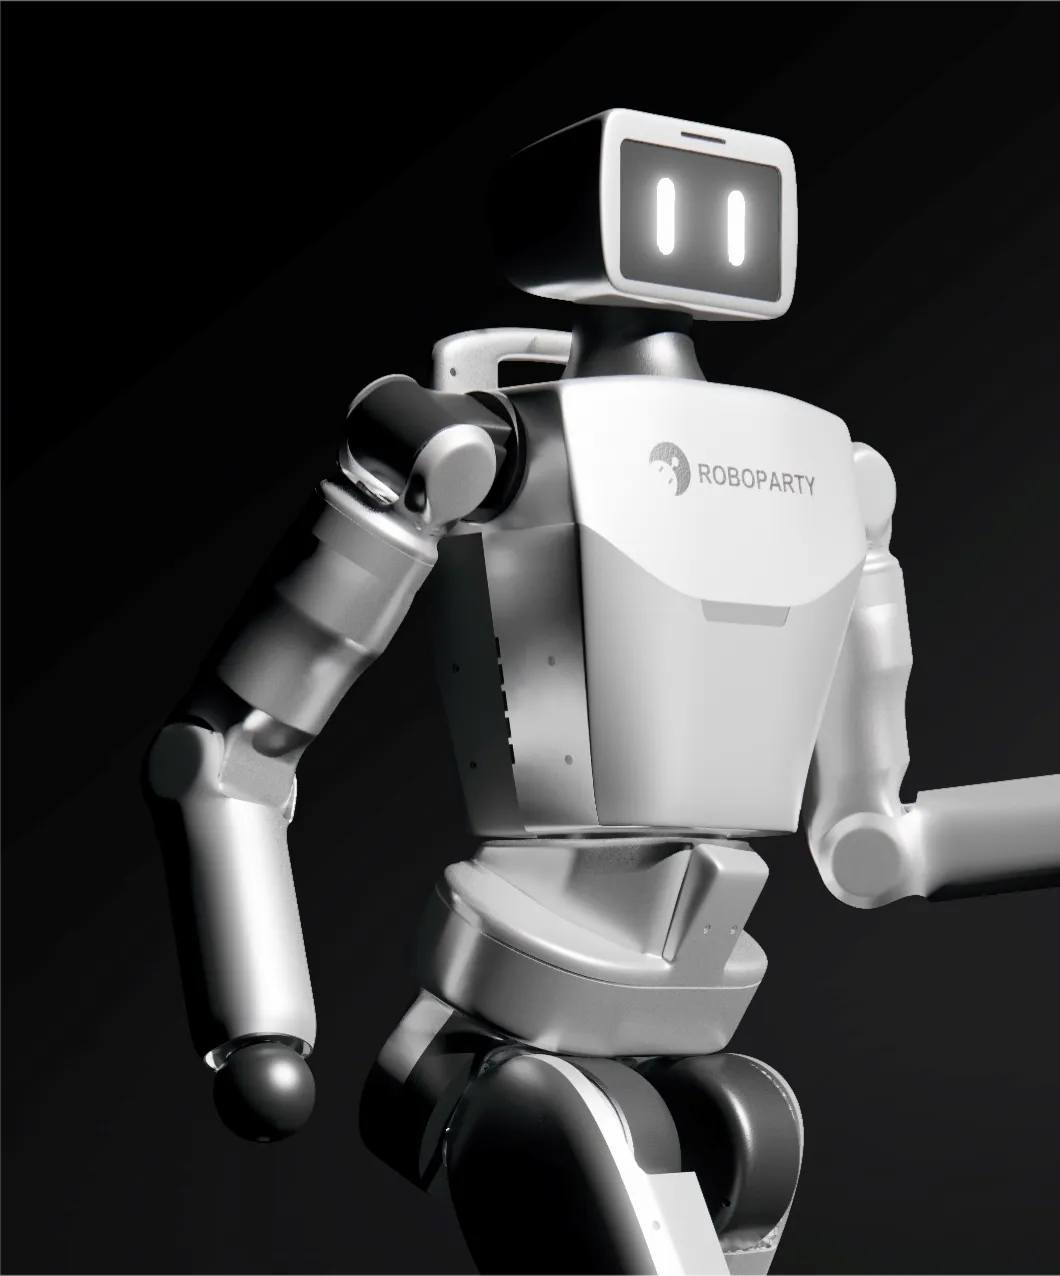
RoboParty Roboto Origin (RPO)
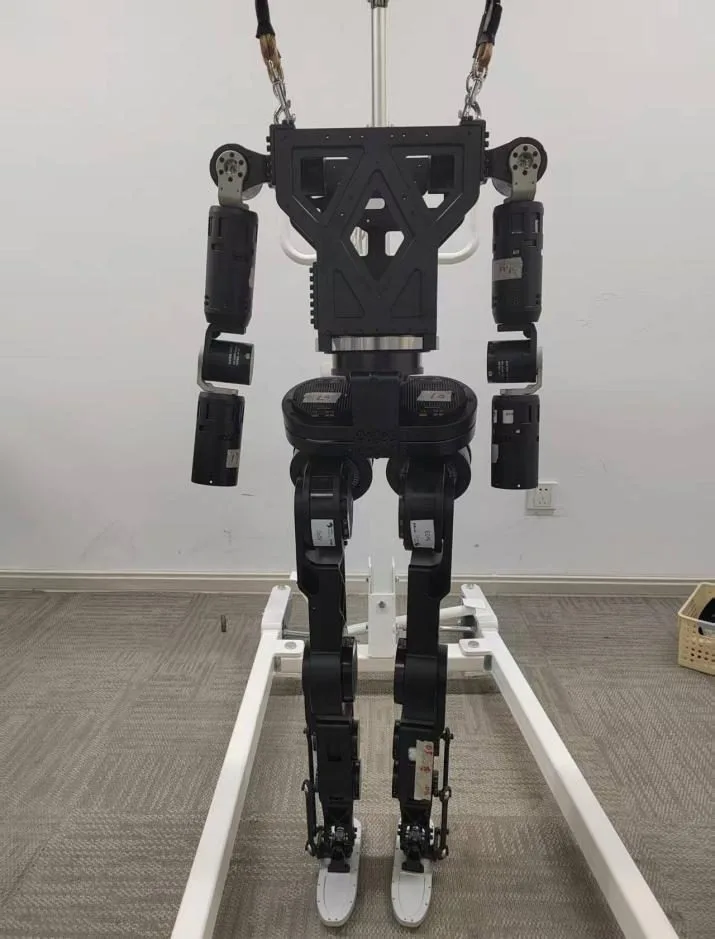
Robot hình người cỡ người thật, mở toàn bộ thiết kế cơ khí, mạch, phần mềm huấn luyện và triển khai. 23 khớp dẫn động bằng motor BLDC, đi bộ bằng policy học tăng cường huấn luyện trong Isaac Lab.
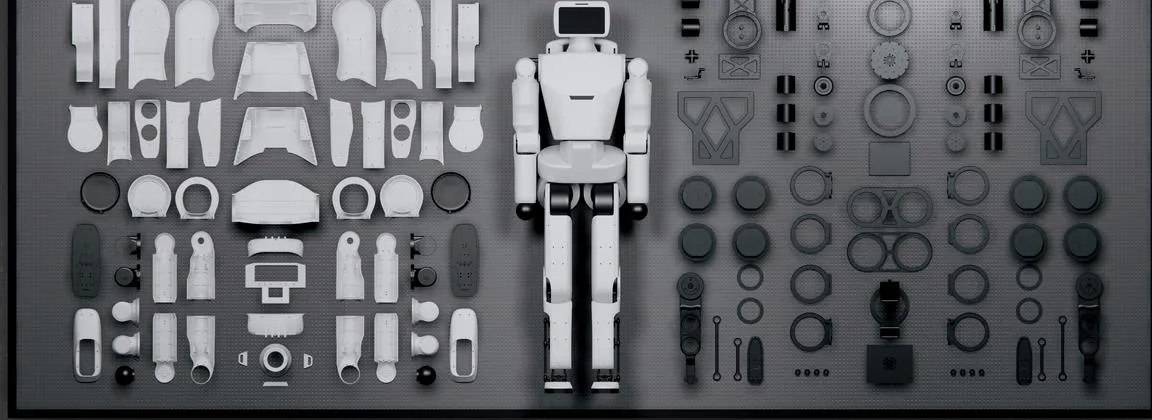
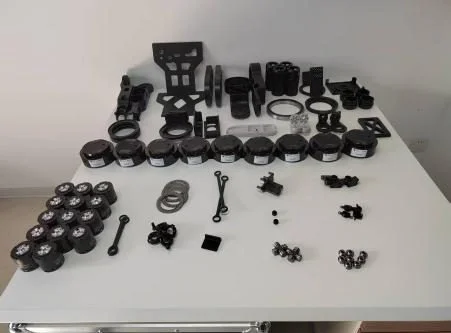
Trong hộp có gì
Chúng tôi không bán kit hay bản sao của robot này. Danh sách dưới đây tóm tắt BOM dự án (ATOM 01 v1.0.1, 01/2026) để tham khảo.
Thông số ngắn
- 23 DOF: mỗi chân 6, eo 1, mỗi tay 5
- Motor BLDC Damiao: 14× DM4340P, 9× DM10010L
- Pin 48V 15Ah
- Máy tính RDK X5 hoặc Orange Pi 5 Plus
- ROS 2 Humble, Isaac Lab, MuJoCo
Lưu ý
- Thông tin dự án mã nguồn mở; liên hệ để được tư vấn phương án mua chính hãng hoặc hợp tác.
- Chúng tôi không phải RoboParty và không được RoboParty uỷ quyền. Tên RoboParty, RPO, Roboto Origin là nhãn hiệu của RoboParty, chỉ dùng để chỉ đúng dự án gốc.
- Theo tài liệu giới thiệu của RoboParty: cao khoảng 1,25 m, nặng khoảng 34 kg (cần xác nhận). Khung kim loại gia công CNC, cần xưởng gia công và kinh nghiệm lắp motor BLDC, CAN.
- Tên cũ trong repo là ATOM 01 (Atom01); bản phần cứng khuyến nghị hiện nay là V2.0.
Danh sách chi tiếtBảng linh kiện, số lượng và nguồn
Tóm tắt các nhóm chính, không đủ mọi dòng. Bản V2.0 gộp bo nguồn và bo giao tiếp thành một bo RBE Board, nên phần điện tử có thể khác.
| Tên | Số lượng | Ghi chú |
|---|---|---|
| Trong kit | ||
| Chúng tôi không bán kit hay bản sao của robot này. Danh sách dưới đây tóm tắt BOM dự án (ATOM 01 v1.0.1, 01/2026) để tham khảo. | ||
| Cần chuẩn bị thêm | ||
| CNC-machined aluminium frame parts | 70 chi tiết (26 mã) | Nhôm phun cát, anod đen; cần xưởng gia công |
| Damiao DM4340P (48V) | 14 | Motor BLDC cho tay, cổ chân |
| Damiao DM10010L | 9 | Motor BLDC lớn cho hông, gối, eo |
| Li-ion battery pack 48V 15Ah | 1 | |
| Emergency stop switch | 1 | Nút dừng khẩn |
| IMU HI13 M0-USB (HiPNUC) | 1 | |
| RDK X5 8GB | 1 | Máy tính trên robot theo BOM v1.0.1; tài liệu bo V2.0 lấy Orange Pi 5 Plus làm ví dụ, cần xác nhận |
| USB-to-CAN adapter | 4 | Mỗi nhánh CAN một bộ |
| Power distribution board + DC-DC 48V → 5V | 1 + 1 | Bản V1.0; V2.0 gộp vào RBE Board |
| Motor cables (nhiều độ dài) | khoảng 40 | Theo BOM, chia theo cặp motor nối với nhau |
| 3D printed parts | cần xác nhận | Đế cao su bàn chân, dụng cụ hiệu chỉnh; vỏ ngoài chỉ để trưng bày |
Nguồn (07/11/2026): BOM Roboto Origin (roboto_origin/assets/BOM_EN.md); Thiết kế phần cứng và LICENSES (rpo_hardware).
Mã nguồn và tài liệu
Tài liệu tiếng Việt và giáo trình cho sản phẩm này đang được soạn.