Tay máy
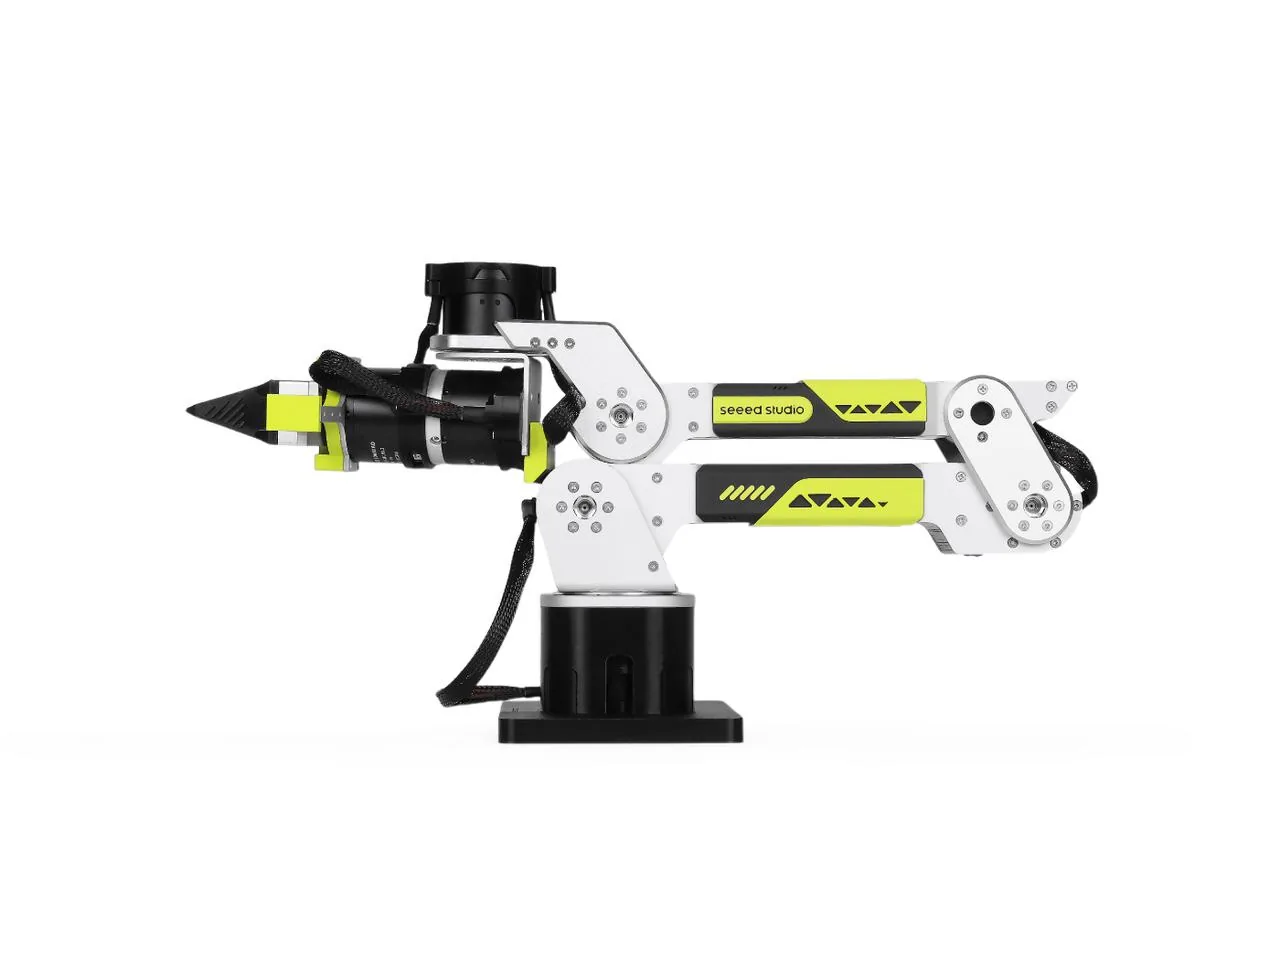
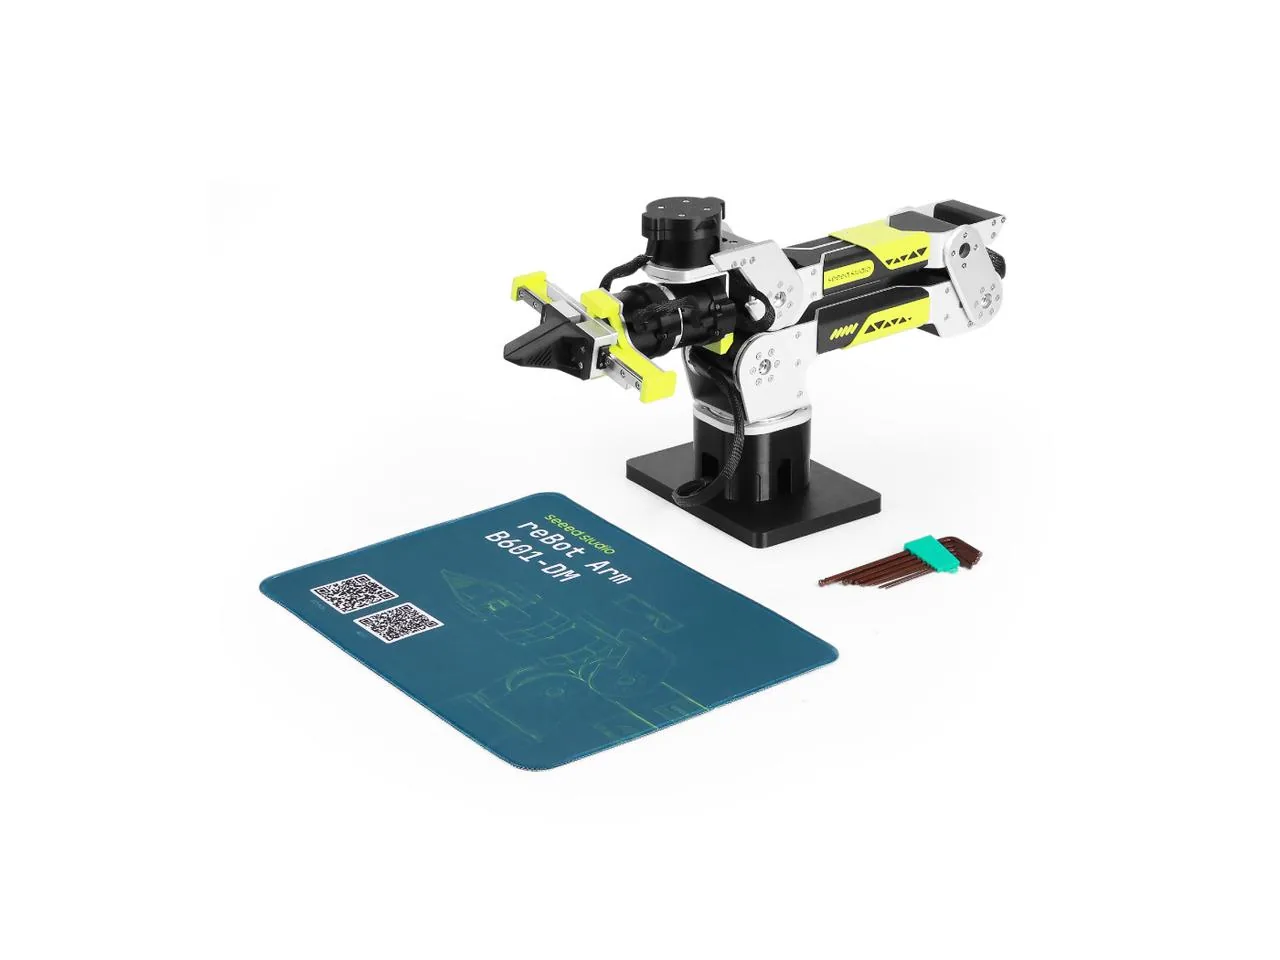
reBot Arm B601-DM, bản lắp sẵn
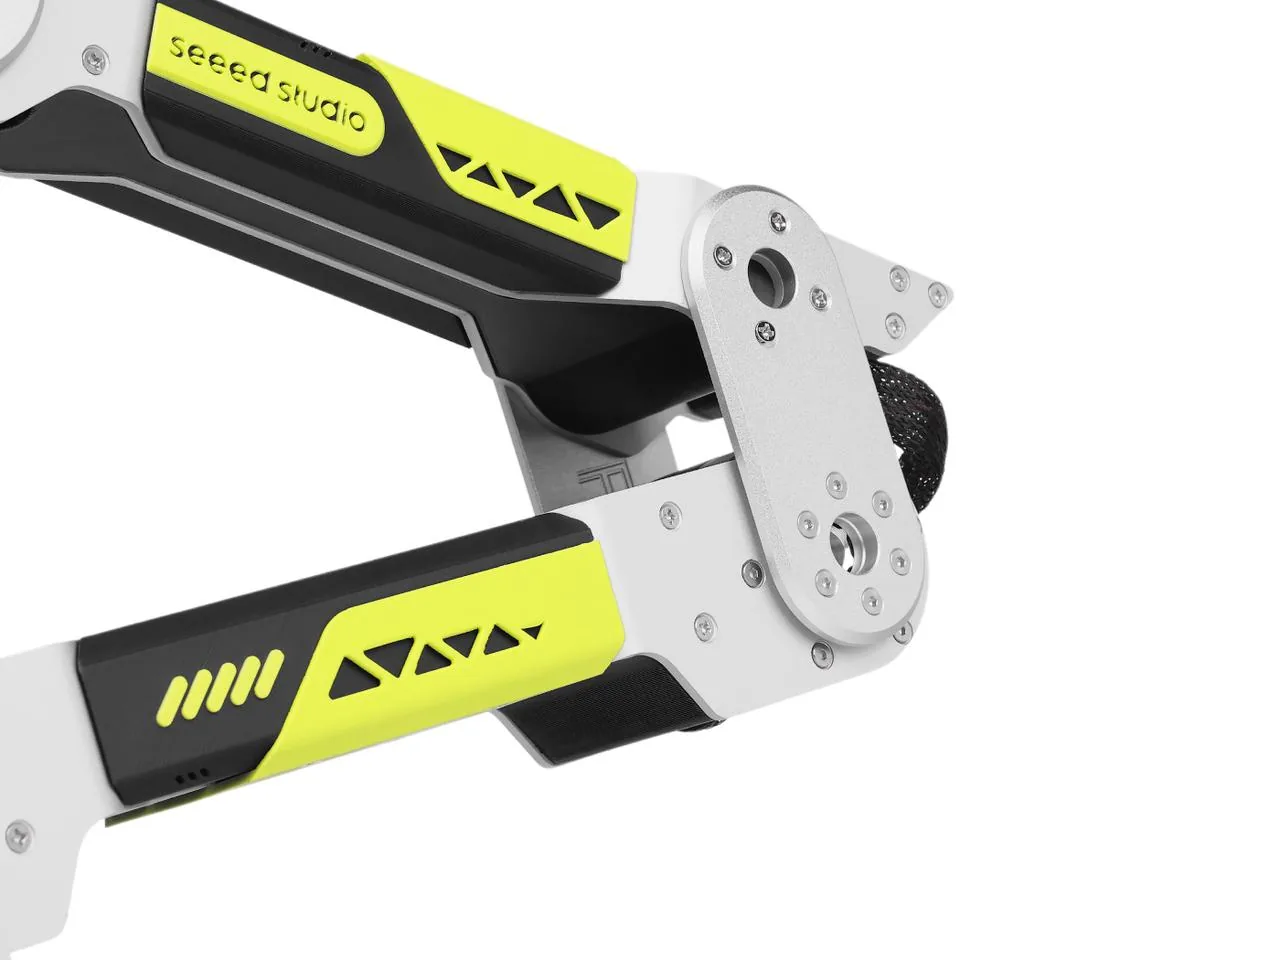
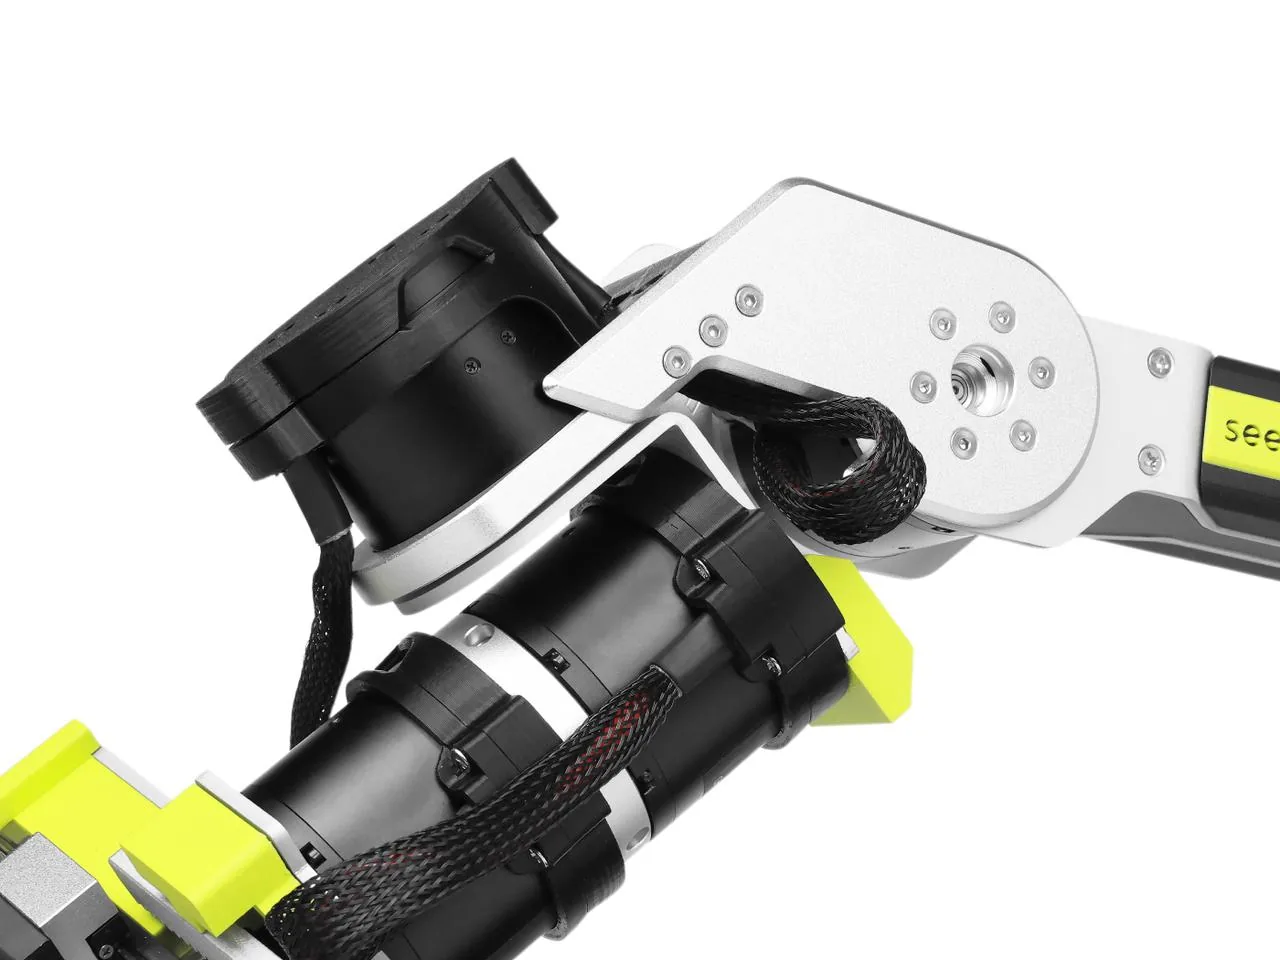
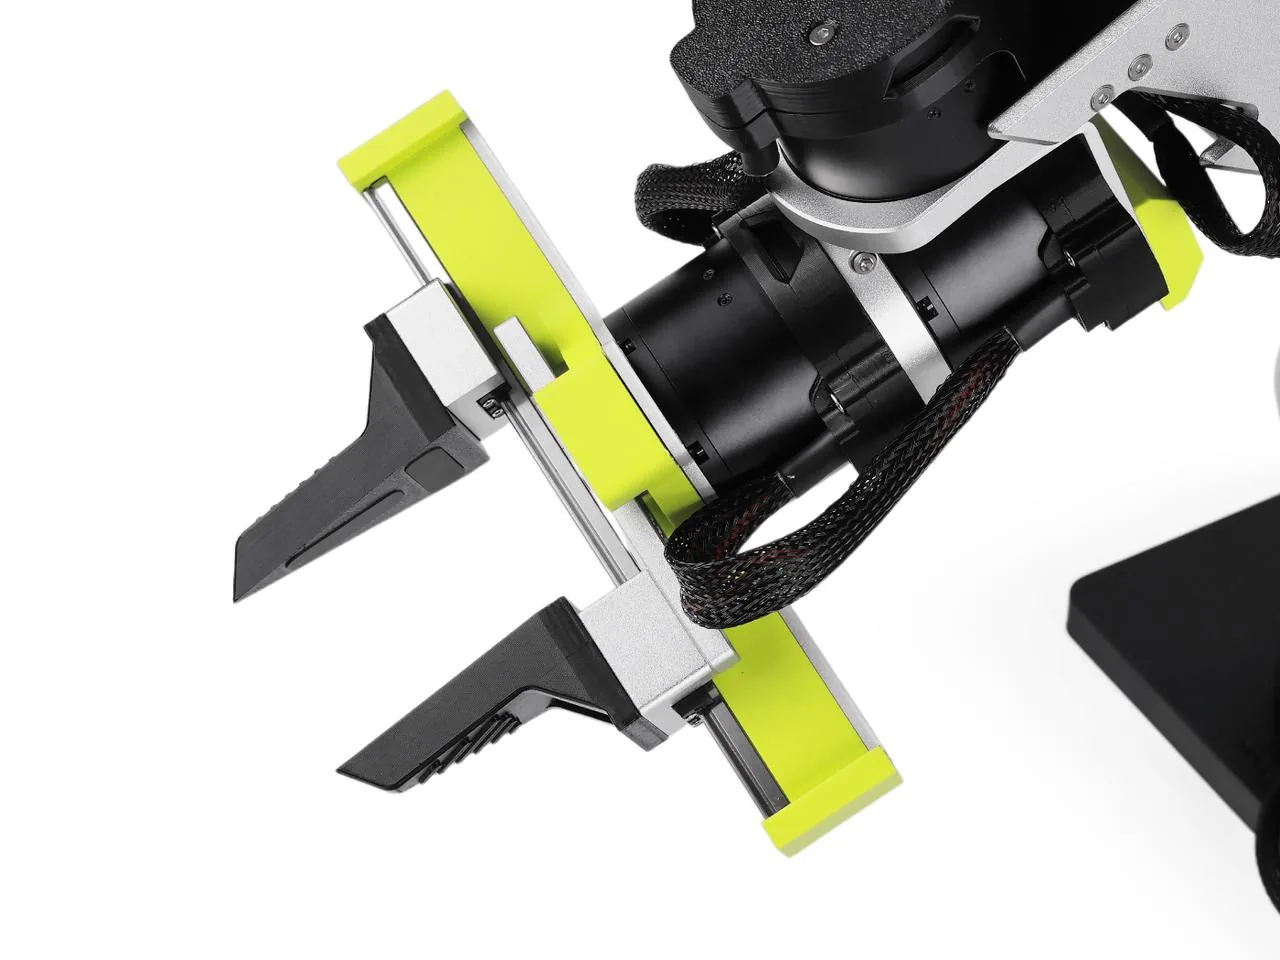
Tay máy cỡ lớn hơn SO-101, đã lắp sẵn, có plugin cho LeRobot. Dành cho lab muốn bước lên tay máy cấp cao hơn.
Trong hộp có gì
Tay máy
reBot Arm B601-DM
x1
Assembled + gripper
Damiao DM4310
x4
Lắp sẵn trong tay
Damiao DM4340P
x3
Lắp sẵn trong tay
Điện
CAN-USB board
x1
XT30 2+2 harness
x7
Đã đi dây
Đang xác nhận với nhà cung cấp
Thông số ngắn
- Đã lắp sẵn
- Plugin lerobot-robot-seeed-b601
- Không kèm nguồn
Lưu ý
- Bộ nguồn, nút dừng khẩn và gripper mềm là tuỳ chọn, báo giá riêng.
Danh sách chi tiếtBảng linh kiện, số lượng và nguồn
Upstream lưu ý BOM công khai (v1.1) không trùng hoàn toàn bản Seeed giao hàng: bản thương mại thay một số chi tiết in 3D bằng kim loại. Bản lắp sẵn giao tay máy đã ráp xong.
| Tên | Số lượng | Ghi chú |
|---|---|---|
| Trong kit | ||
| reBot Arm B601-DM (lắp sẵn, kèm gripper) | 1 | 6 bậc tự do + 1 gripper; tải định mức 1,5 kg, lặp lại ±0,2 mm (theo trang Seeed) |
| Damiao DM4310 (V4) motor | 4 | Theo BOM upstream |
| Damiao DM4340P (V4) motor | 3 | Theo BOM upstream |
| CAN-USB driver board | 1 (cần xác nhận) | Có trong BOM upstream; trang Seeed không nhắc |
| XT30 2+2 harness | 7 | Theo upstream: 3 sợi 350 mm và 4 sợi 200 mm, đã đi dây sẵn trong tay |
| Cần chuẩn bị thêm | ||
| Power supply 24V | 1 | Không kèm. Chọn Power Adapter Kit của Seeed ($59), hoặc tự ráp Mean Well LRS-350-24 (24V 14,6A) + dây nguồn + đầu XT60 theo upstream |
| 6-inch G-clamp | 2 | Không kèm, dùng kẹp tay máy vào bàn |
| E-stop / power discharge module | 1 | Tuỳ chọn, nên có khi dùng trong lab |
| Computer | 1 | Chạy SDK, ROS2 hoặc LeRobot |
| Leader arm Star Arm 102 + nguồn 12V 10A | 1 | Tuỳ chọn, để điều khiển từ xa và thu dữ liệu |
Nguồn (07/11/2026): BOM reBot B601-DM (Seeed-Projects/reBot-DevArm); README reBot-DevArm (kit không kèm nguồn và kẹp); Trang sản phẩm Seeed (đọc dữ kiện).
Mã nguồn và tài liệu
Tài liệu tiếng Việt và giáo trình cho sản phẩm này đang được soạn.